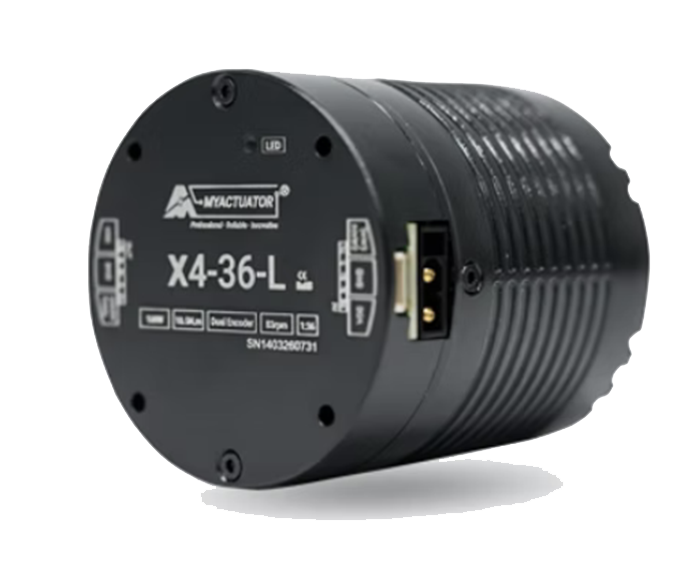
Le RMD-X4-36-L V4.1 de MyActuator est un servomoteur brushless pancake intégrant le moteur, l'électronique de commande, un double codeur et un réducteur planétaire 36:1.
Alimenté en 24 V, il développe un couple nominal de 10,5 Nm et un couple crête de 30 Nm, avec une vitesse nominale de 83 tr/min.
Son format de Ø 55 × 61 mm pour un poids de 0,36 kg, son montage avant ou arrière et sa double sortie facilitent son intégration dans les systèmes mécatroniques et les articulations robotiques.
Les interfaces de communication disponibles sont EtherCAT et CAN Bus.
| Caractéristiques | RMD-X4-36-L V4.1 |
| Référence complète | RMD-X4-P36-36-E-L |
| Type de moteur | Servomoteur brushless pancake |
| Type de réducteur | Réducteur planétaire |
| Rapport de réduction | 36:1 |
| Tension d'entrée | 24 V |
| Vitesse à vide | 100 tr/min |
| Courant d'entrée à vide | 0,5 A |
| Vitesse nominale | 83 tr/min |
| Couple nominal | 10,5 Nm |
| Puissance nominale | 91 W |
| Courant de phase nominal | 6 A |
| Couple crête | 30 Nm |
| Courant de phase crête | 18 A |
| Rendement | ≥ 70 % |
| Constante FEM du moteur | 0,021 V/rpm |
| Constante de couple du module | 1,75 Nm/A |
| Résistance de phase moteur | 0,12 Ω |
| Inductance de phase moteur | 0,10 mH |
| Backlash | ≤ 15 arcmin |
| Couple de backdrive | ≤ 0,35 Nm |
| Précision de position absolue | ≤ 0,4° |
| Précision de position répétitive | ≤ 0,3° |
| Codeur | Double codeur |
| Communication | EtherCAT / CAN Bus |
| Installation | Montage avant ou arrière |
| Sortie | Double sortie |
| Dimensions | Ø 55 × 61 mm |
| Poids | 0,36 kg |
| Points forts du RMD-X4-36-L V4.1 |
|
Le RMD-X4-36-L V4.1 est un servomoteur brushless pancake compact destiné aux systèmes mécatroniques et aux articulations robotiques nécessitant un couple élevé dans un encombrement réduit. Sa conception V4.1 associe le moteur, le réducteur planétaire, l'électronique de commande et le double codeur dans un ensemble compact.
|

Le RMD-X4-36-L V4.1 regroupe dans un même ensemble le moteur brushless, l'électronique de commande, le réducteur planétaire et le double codeur. Son rapport de réduction 36:1 permet d'obtenir 10,5 Nm de couple nominal et jusqu'à 30 Nm en crête.
La possibilité d'un montage avant ou arrière ainsi que la double sortie permettent différentes configurations d'intégration mécanique. Les communications EtherCAT et CAN Bus permettent son intégration dans différentes architectures de commande.
A2V Mécatronique vous accompagne dans la sélection de votre solution de motorisation selon le couple, la vitesse, la tension, l'encombrement, le rapport de réduction et l'interface de communication nécessaires à votre application.