Comment réussir l'intégration d'un actionneur robotique ?
L'intégration d'un actionneur robotique ne se limite pas à sa fixation mécanique ou à son raccordement électrique. Elle nécessite de vérifier la compatibilité avec le système de commande, les efforts mécaniques, les dispositifs de sécurité et les paramètres de fonctionnement.
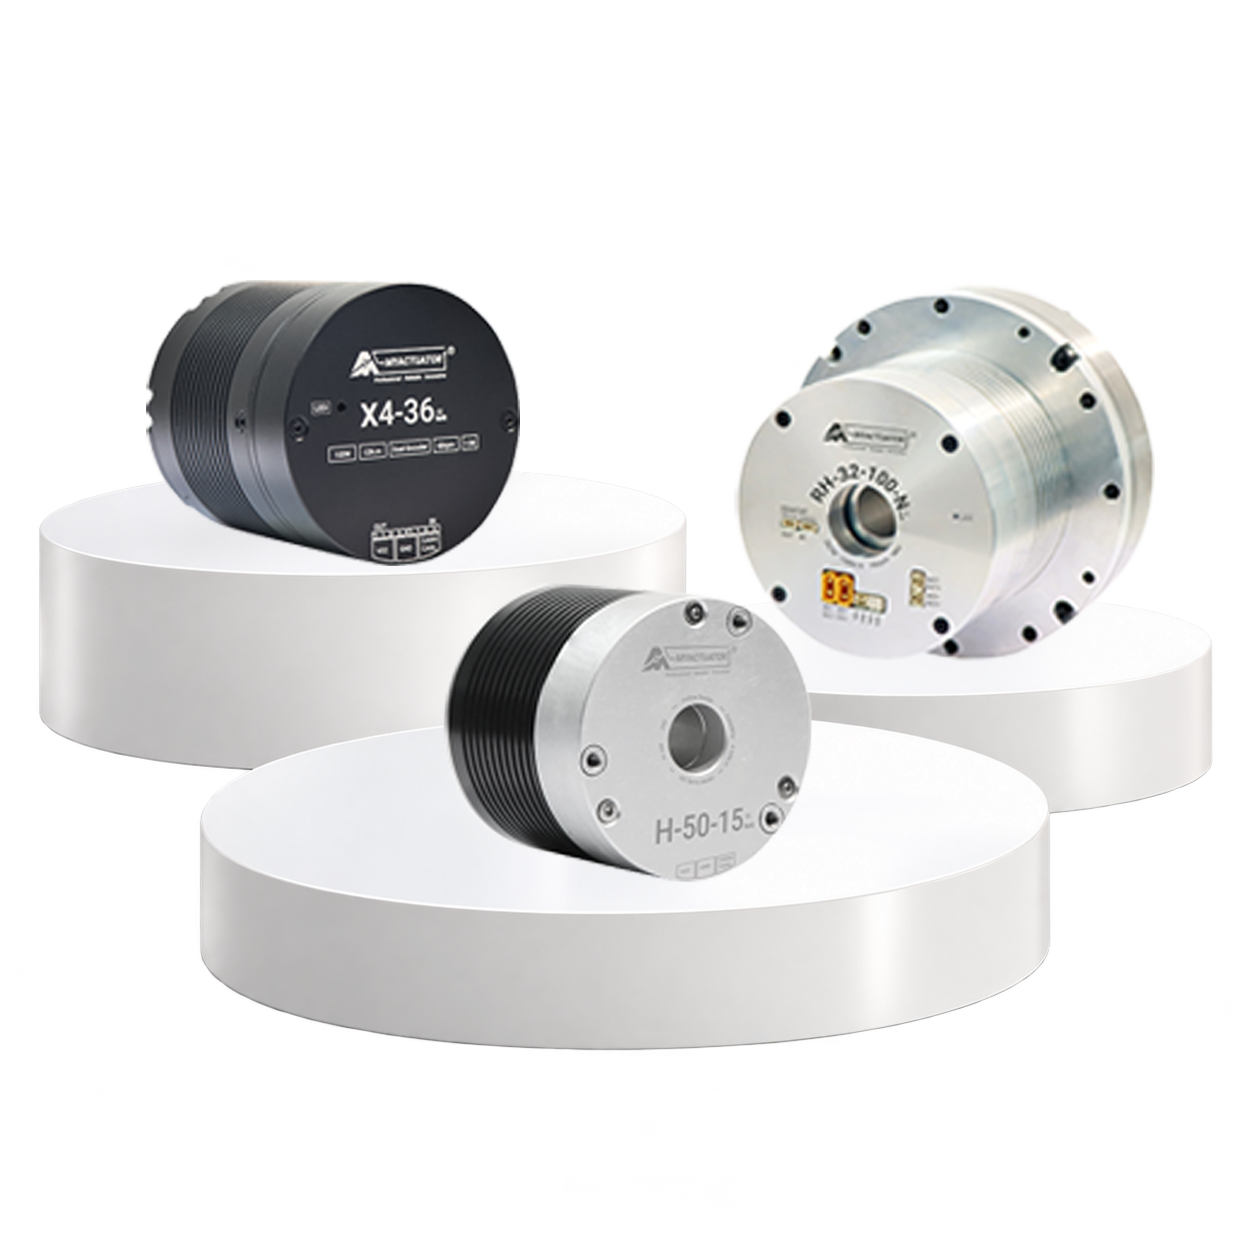
Un actionneur peut associer un moteur brushless, un réducteur, un ou plusieurs codeurs et, selon les références, une électronique de commande intégrée.
Voici 5 conseils techniques pour faciliter son installation, sa mise en service et son exploitation dans une application robotique.
1. Vérifier la compatibilité avec le système de contrôle
Avant l'installation, assurez-vous que l'actionneur peut communiquer correctement avec votre automate, votre contrôleur de mouvement ou votre architecture robotique.
Vérifier les interfaces de communication
CANopen
Communication utilisée dans de nombreux systèmes industriels et embarqués.
EtherCAT
Protocole adapté notamment à la synchronisation de plusieurs axes motorisés.
Autres interfaces
RS485, entrées/sorties ou autres communications selon les références.
Les points à contrôler
- Compatibilité du protocole et du profil de communication.
- Paramètres réseau et adressage des équipements.
- Modes de commande disponibles : couple, vitesse ou position.
- Fréquence de mise à jour et besoins de synchronisation.
- Disponibilité des fichiers de configuration et des logiciels.
2. Prendre en compte les contraintes mécaniques et environnementales
L'actionneur doit être compatible avec les efforts réellement appliqués pendant le fonctionnement du système.
Le dimensionnement doit notamment tenir compte du couple continu, des accélérations, des charges externes et des conditions thermiques.
Contraintes mécaniques
- Couple nominal et couple de pointe en sortie.
- Vitesse maximale et accélérations.
- Charges radiales et axiales admissibles.
- Inertie de la charge entraînée.
- Durée et répétition des cycles de fonctionnement.
- Rigidité de la structure et de la transmission.
Contraintes environnementales
- Température ambiante.
- Indice de protection IP.
- Présence de poussières ou d'humidité.
- Vibrations et chocs.
- Conditions de refroidissement.
3. Assurer une installation mécanique correcte
Une installation mécanique adaptée contribue à la précision du mouvement et à la durée de vie de l'actionneur.
Les bonnes pratiques de montage
- Respecter les interfaces de fixation prévues.
- Appliquer les couples de serrage recommandés.
- Vérifier l'alignement des éléments mécaniques.
- Éviter les contraintes excessives sur l'arbre de sortie.
- Contrôler les charges radiales et axiales.
- Prévoir l'espace nécessaire aux connecteurs et aux câbles.
Exploiter les possibilités d'intégration
Certains actionneurs robotiques disposent d'un arbre creux, permettant de faciliter le passage de câbles, de connectiques ou d'autres éléments à travers l'axe de rotation, sous réserve des dimensions et des conditions d'utilisation.
Cette configuration peut être particulièrement intéressante pour les articulations robotiques et les systèmes compacts.
4. Intégrer les retours de position et les dispositifs de sécurité
Les systèmes robotiques nécessitent une maîtrise du mouvement et une gestion des risques adaptée à leur application.
Vérifier les capteurs de position
Selon les références, l'actionneur peut disposer d'un codeur côté moteur et éventuellement d'un second codeur côté sortie.
Codeur moteur
Fournit un retour de position ou de vitesse pour la commande du moteur.
Codeur de sortie
Permet de mesurer directement la position de l'axe après le réducteur.
Prévoir les dispositifs de sécurité adaptés
- Arrêt d'urgence et fonctions d'arrêt appropriées.
- Limites logicielles et matérielles de déplacement.
- Surveillance des défauts et des surcharges.
- Frein de maintien si nécessaire.
- Butées mécaniques selon la conception.
- Gestion des mouvements imprévus et des pertes d'alimentation.
5. Effectuer les réglages et prévoir la maintenance
Une fois l'actionneur installé, sa mise en service doit permettre de vérifier le fonctionnement de l'ensemble mécanique et électronique.
Réglages lors de la mise en service
- Vérifier les paramètres moteur et variateur.
- Configurer les limites de courant, couple et vitesse.
- Contrôler le sens de rotation.
- Réaliser l'initialisation ou la prise d'origine si nécessaire.
- Régler les boucles d'asservissement selon l'application.
- Tester les accélérations et les décélérations.
- Vérifier les réactions aux défauts.
Maintenance et suivi
- Surveiller les températures de fonctionnement.
- Contrôler les fixations et les connexions.
- Observer les vibrations et les bruits anormaux.
- Suivre les recommandations du fabricant concernant le réducteur.
- Conserver les paramètres de configuration validés.
Checklist avant la mise en service d'un actionneur robotique
Avant de lancer le fonctionnement complet de votre système, vérifiez les points suivants.
| Élément à vérifier | Contrôle à réaliser |
|---|---|
| Alimentation | Tension, courant disponible et protections électriques. |
| Communication | Connexion, protocole, adressage et échanges avec le contrôleur. |
| Fixation | Serrage, alignement et absence de contraintes mécaniques excessives. |
| Capteurs | Lecture des positions et cohérence des retours d'information. |
| Paramètres | Limites de courant, couple, vitesse et déplacement. |
| Sécurité | Validation des fonctions de sécurité et des réactions aux défauts. |
| Essais | Tests progressifs puis validation sur le cycle réel. |
Les solutions d'actionneurs robotiques A2V Mécatronique
A2V Mécatronique accompagne les fabricants de robots et les bureaux d'études dans la sélection, l'intégration et la mise en œuvre de leurs motorisations.
Nos solutions comprennent notamment des actionneurs brushless pancake, pouvant associer selon les versions un moteur, un réducteur, des codeurs et une électronique de commande.
Articulations robotiques
Actionneurs compacts pour bras robotisés, humanoïdes, quadrupèdes et systèmes articulés.
Robots mobiles
Solutions de motorisation pour AGV, AMR et systèmes de déplacement autonomes.
Intégration sur mesure
Adaptation de la motorisation, des interfaces mécaniques et de l'électronique aux contraintes du projet.
Découvrez nos actionneurs robotiques brushless
Retrouvez nos servomoteurs brushless pancake tout-en-un pour les articulations robotiques, les systèmes embarqués et les applications industrielles.
Découvrir nos servomoteurs All In OneConclusion : réussir l'intégration de vos actionneurs robotiques
L'intégration d'un actionneur robotique repose sur plusieurs étapes : vérifier la communication, respecter les contraintes mécaniques, réaliser un montage adapté, intégrer les fonctions de sécurité et effectuer les réglages nécessaires.
Ces bonnes pratiques permettent de limiter les risques de dysfonctionnement, d'améliorer la fiabilité et de faciliter la maintenance du système robotique.
Chez A2V Mécatronique, nous vous accompagnons dans le choix, le dimensionnement et l'intégration de vos actionneurs robotiques, du produit standard à la solution mécatronique sur mesure.
Questions fréquentes sur l'intégration des actionneurs robotiques
Comment connecter un actionneur robotique à un automate ?
Il faut vérifier le protocole de communication disponible, configurer les paramètres réseau et utiliser les fichiers de configuration adaptés au contrôleur et à l'actionneur.
Pourquoi utiliser deux codeurs sur un actionneur ?
Un second codeur placé côté sortie permet de mesurer directement la position après le réducteur. Cette information peut améliorer la précision de l'asservissement si elle est exploitée par le contrôleur.
Quels réglages effectuer avant la mise en service ?
Vérifiez notamment les paramètres moteur, les limites de courant et de vitesse, le sens de rotation, les retours capteurs, les réglages d'asservissement et les fonctions de sécurité.
Un actionneur robotique nécessite-t-il une maintenance ?
Oui, selon sa conception et ses conditions d'utilisation. Les fixations, les connexions, les températures et les éléments de transmission doivent être surveillés conformément aux préconisations du fabricant.