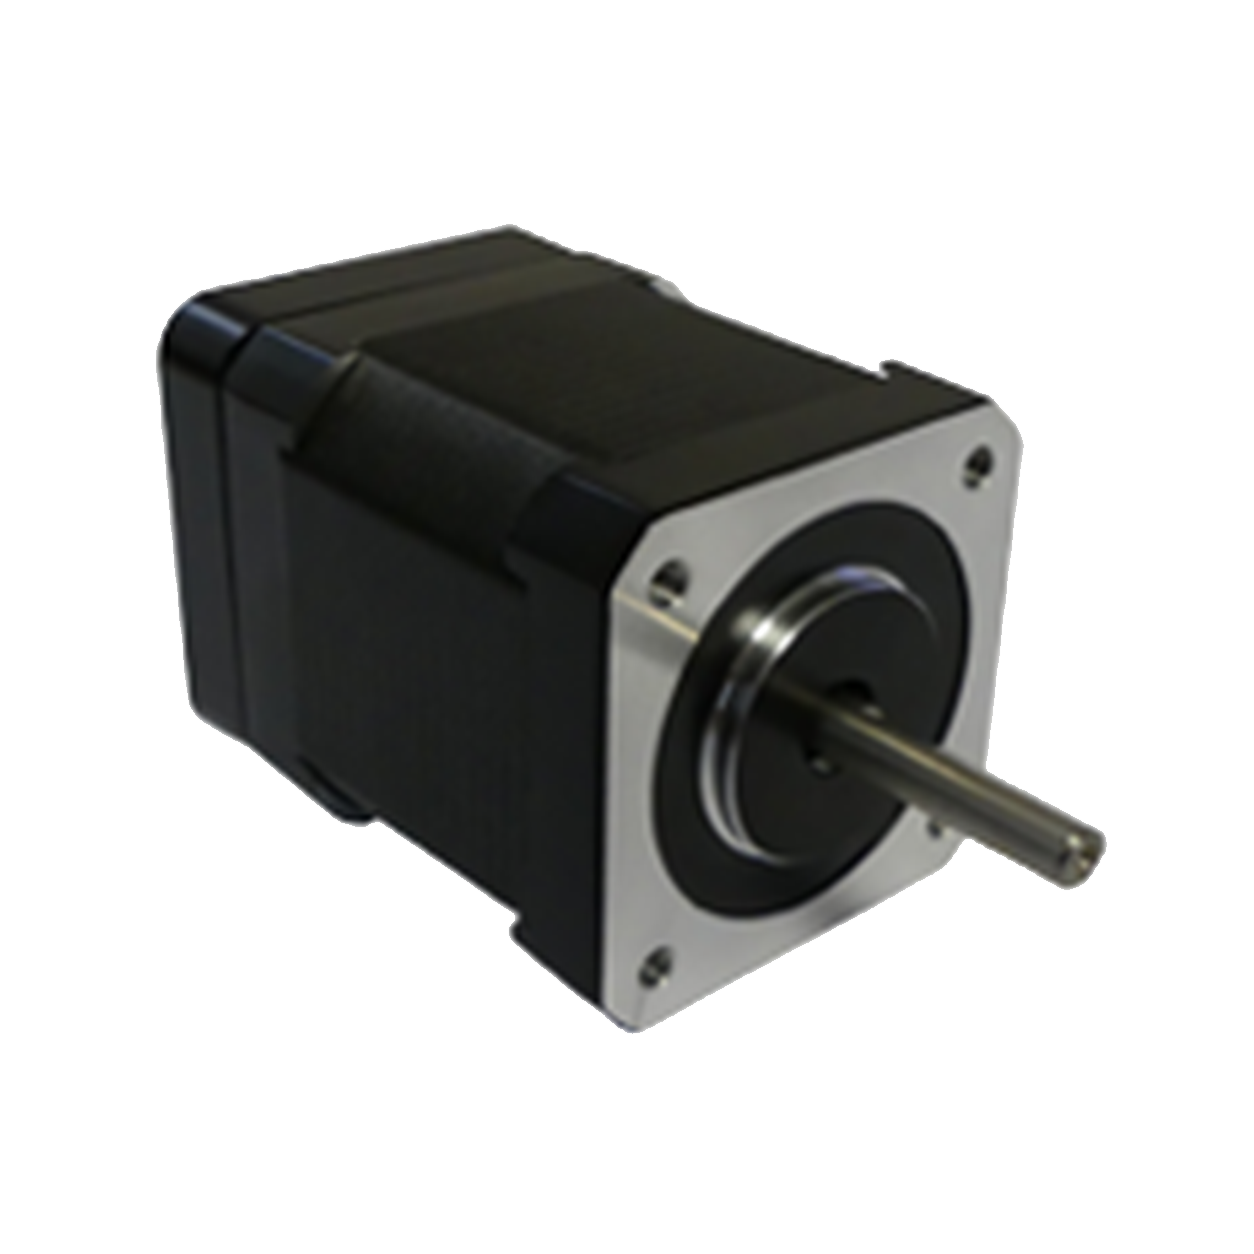
Comment installer et faire fonctionner un moteur pas à pas ?
Le moteur pas à pas est utilisé dans les systèmes nécessitant des déplacements commandés par incréments, comme les machines automatisées, les systèmes de positionnement, les imprimantes 3D ou certains équipements robotiques.
Contrairement à un moteur à courant continu classique, un moteur pas à pas est piloté par une succession de commandes électriques appliquées à ses enroulements. Chaque pas correspond à un déplacement angulaire défini par sa construction.
Pour fonctionner correctement, il doit être associé à un driver adapté, correctement câblé et paramétré selon les caractéristiques du moteur et de la charge entraînée.
1. Comprendre le fonctionnement du moteur pas à pas
Un moteur pas à pas transforme une séquence de courants appliqués à ses phases en déplacements angulaires successifs.
Le nombre de pas nécessaires pour effectuer un tour dépend de l'angle de pas du moteur.
Exemple : moteur pas à pas de 1,8°
Un moteur dont l'angle de pas est de 1,8° réalise théoriquement 200 pas entiers par tour.
Les principales caractéristiques
Angle de pas
Déplacement angulaire nominal correspondant à un pas entier.
Couple
Capacité du moteur à entraîner ou maintenir une charge selon ses conditions de pilotage.
Vitesse
Dépend notamment de la fréquence de commande et du couple disponible.
Unipolaire, bipolaire et hybride : quelles différences ?
Il est important de distinguer le type de raccordement des enroulements et la technologie du moteur.
- Unipolaire : configuration permettant de commander les enroulements sans inversion du courant dans une même portion de bobinage.
- Bipolaire : configuration nécessitant une inversion du courant dans les phases, généralement réalisée par le driver.
- Hybride : technologie de moteur associant notamment aimants permanents et structure dentée pour obtenir des pas angulaires fins.
2. Vérifier les caractéristiques techniques du moteur
Avant de sélectionner le driver et l'alimentation, consultez la fiche technique du moteur pas à pas.
Les paramètres essentiels
- Courant nominal par phase.
- Résistance et inductance des enroulements.
- Angle de pas.
- Nombre de fils et configuration des bobinages.
- Couple de maintien.
- Courbe couple-vitesse.
- Inertie du rotor.
- Température admissible.
Courant nominal et tension d'alimentation
Sur de nombreux systèmes pas à pas modernes, le driver régule le courant dans les phases du moteur.
La tension d'alimentation du driver peut donc être supérieure à la tension obtenue en multipliant la résistance d'une phase par son courant nominal.
Cette architecture permet notamment d'améliorer la montée du courant dans les enroulements, sous réserve de respecter les limites du driver et du moteur.
3. Choisir et configurer le driver pas à pas
Le driver pas à pas commande le courant dans les enroulements du moteur en fonction des consignes envoyées par un contrôleur, un automate ou une électronique de commande.
Son choix influence le couple disponible, la fluidité du mouvement et les performances à différentes vitesses.
Les paramètres à configurer
- Courant de phase.
- Résolution en micropas.
- Mode de commande.
- Fréquence maximale des impulsions.
- Gestion du courant à l'arrêt.
- Protections et diagnostics disponibles.
À quoi servent les micropas ?
Le microstepping, ou pilotage en micropas, consiste à moduler les courants des phases pour commander des positions intermédiaires entre deux pas entiers.
Cette technique permet généralement d'améliorer la fluidité du mouvement et de réduire certaines vibrations.
| Mode de commande | Impulsions par tour | Exemple moteur 1,8° |
|---|---|---|
| Pas entier | 200 | 1,8° par impulsion |
| 1/2 pas | 400 | 0,9° par impulsion |
| 1/8 de pas | 1 600 | 0,225° par impulsion |
| 1/16 de pas | 3 200 | 0,1125° par impulsion |
| 1/32 de pas | 6 400 | 0,05625° par impulsion |
Les signaux STEP, DIR et ENABLE
De nombreux drivers utilisent une interface de commande par impulsions.
- STEP : chaque impulsion commande un incrément de déplacement selon la résolution configurée.
- DIR : définit le sens du déplacement.
- ENABLE : permet d'activer ou de désactiver l'étage de puissance, selon la logique du driver.
Les niveaux électriques, la durée minimale des impulsions et les temps de commutation doivent respecter la documentation du driver.
4. Réaliser correctement le câblage du moteur pas à pas
Un mauvais raccordement des phases peut provoquer des vibrations, un fonctionnement irrégulier ou l'absence de rotation.
Avant de brancher le moteur, il est indispensable d'identifier les enroulements et de vérifier le brochage du driver.
Identifier les bobines
Sur un moteur bipolaire à quatre fils, chaque phase correspond généralement à une paire de conducteurs.
Un contrôle de continuité à l'ohmmètre, moteur hors tension et déconnecté du driver, permet d'identifier les paires de bobines.
Les bonnes pratiques
- Respecter le schéma de câblage du fabricant.
- Ne pas se fier uniquement aux couleurs des fils.
- Vérifier la polarité et l'affectation des phases.
- Utiliser des câbles adaptés au courant et à la longueur.
- Prévoir un blindage si l'environnement l'exige.
- Séparer les câbles de puissance des signaux sensibles.
- Respecter les recommandations de mise à la terre.
5. Éviter les erreurs fréquentes lors de la mise en route
Plusieurs erreurs de configuration peuvent limiter les performances d'un moteur pas à pas ou provoquer des pertes de pas.
Les erreurs à éviter
- Utiliser un driver incompatible avec le moteur.
- Régler un courant de phase trop élevé.
- Choisir une alimentation inadaptée.
- Négliger le refroidissement du driver.
- Démarrer directement à une fréquence d'impulsions trop élevée.
- Omettre les rampes d'accélération et de décélération.
- Ne pas tenir compte du couple disponible à la vitesse de fonctionnement.
- Négliger les résonances mécaniques.
Pourquoi un moteur pas à pas perd-il des pas ?
En boucle ouverte, le moteur ne mesure pas directement sa position.
Si le couple demandé dépasse le couple disponible, le rotor peut ne pas suivre les commandes envoyées.
Les pertes de pas peuvent notamment être liées à une accélération excessive, une surcharge, une résonance mécanique ou un dimensionnement insuffisant.
6. Effectuer des essais progressifs
Une fois le moteur correctement câblé et le driver paramétré, les premiers essais doivent être réalisés dans des conditions sécurisées.
Étape 1 : premier mouvement
- Vérifier la fixation du moteur.
- Définir une vitesse initiale réduite.
- Contrôler le sens de rotation.
- Observer les vibrations et les bruits anormaux.
Étape 2 : validation des paramètres
- Contrôler le réglage du courant.
- Vérifier la résolution en micropas.
- Tester les rampes d'accélération et de décélération.
- Surveiller la température du moteur et du driver.
Étape 3 : essais en charge
- Augmenter progressivement la vitesse.
- Tester les conditions réelles de fonctionnement.
- Vérifier la répétabilité des déplacements.
- Contrôler l'absence de pertes de pas.
- Valider le comportement sur plusieurs cycles.
Checklist avant la mise en service d'un moteur pas à pas
| Élément | Vérification |
|---|---|
| Moteur | Courant nominal, angle de pas et caractéristiques des phases. |
| Driver | Compatibilité moteur, courant et modes de commande. |
| Alimentation | Tension admissible et puissance disponible. |
| Câblage | Identification des bobines et raccordement des phases. |
| Micropas | Résolution configurée et nombre d'impulsions par tour. |
| Courant | Limite de courant adaptée au moteur et au driver. |
| Mouvement | Vitesse, accélération et décélération. |
| Essais | Rotation, vibrations, température et fonctionnement en charge. |
Les solutions pas à pas proposées par A2V
A2V Mécatronique accompagne les industriels et les bureaux d'études dans le choix et l'intégration de leurs systèmes de motorisation pas à pas.
Moteurs pas à pas
Motorisations pour les applications nécessitant des déplacements incrémentaux et un positionnement maîtrisé.
Drivers et contrôleurs
Électroniques de commande pour le pilotage du courant, la gestion des micropas et le contrôle du mouvement.
Solutions intégrées
Ensembles motorisés associant moteur, électronique ou réducteur selon les contraintes de l'application.
Selon les besoins, des solutions avec retour de position peuvent également être envisagées pour détecter ou corriger certaines erreurs de suivi du mouvement.
Découvrez nos moteurs et drivers pas à pas
Retrouvez nos solutions de motorisation pas à pas, nos drivers et nos systèmes de commande pour vos applications industrielles et robotiques.
Découvrir nos solutions pas à pasConclusion : réussir la mise en route de votre moteur pas à pas
La mise en service d'un moteur pas à pas nécessite de comprendre son fonctionnement, de vérifier ses caractéristiques, de choisir le bon driver et de réaliser un câblage adapté.
Le réglage du courant, le choix des micropas et la définition des rampes de mouvement sont également essentiels pour obtenir un fonctionnement fiable et limiter les risques de perte de pas.
Chez A2V Mécatronique, nous vous accompagnons dans le dimensionnement, le choix et l'intégration de vos solutions pas à pas, du moteur standard à l'ensemble motorisé sur mesure.
Questions fréquentes sur la mise en route d'un moteur pas à pas
Comment brancher un moteur pas à pas à un driver ?
Il faut identifier les phases du moteur, vérifier le schéma de câblage et raccorder les enroulements aux sorties correspondantes du driver. Le branchement doit être effectué hors tension.
Comment régler le courant d'un moteur pas à pas ?
Le courant de phase doit être configuré selon les caractéristiques du moteur et les modalités de réglage du driver. Il faut notamment vérifier si le courant indiqué correspond à une valeur efficace ou à une valeur de crête.
À quoi servent les micropas sur un moteur pas à pas ?
Les micropas permettent de commander des positions intermédiaires entre les pas entiers, afin d'améliorer la fluidité du mouvement et de réduire certaines vibrations.
Pourquoi un moteur pas à pas vibre sans tourner ?
Ce comportement peut provenir d'un mauvais raccordement des phases, d'une fréquence de commande trop élevée, d'un réglage de courant inadapté ou d'une charge excessive.
Comment éviter les pertes de pas ?
Il faut dimensionner le moteur selon le couple réellement disponible à la vitesse souhaitée, adapter les rampes d'accélération et vérifier les conditions de charge. Une commande en boucle fermée peut également être envisagée.